韩晨曦
博士研究生·清华大学
你好,我是韩晨曦,清华大学博士研究生。我的研究方向是强化学习、模仿学习与人形机器人操作模型,在清华大学 AI 与机器人实验室师从刘厚德教授。我也是零次方机器人(ZERITH)联合创始人,负责运动控制与机器人学习相关工作。我希望让机器人在真实场景中操作更准、更快,并通过持续学习不断进化。
学术论文
围绕机器人学习、结构设计与运动控制的研究。
 PDF
研究概述
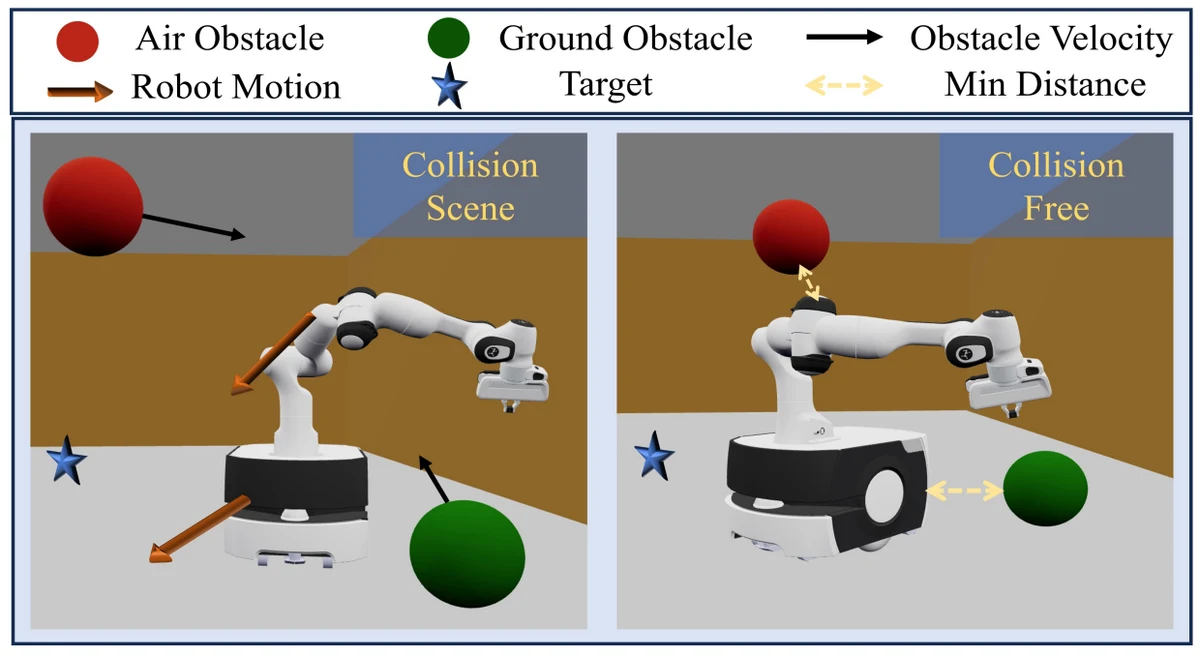
基于 CBF-QP 的全身控制方法,让移动机械臂在动态环境中实现实时、安全的避碰。
博士研究生·清华大学
你好,我是韩晨曦,清华大学博士研究生。我的研究方向是强化学习、模仿学习与人形机器人操作模型,在清华大学 AI 与机器人实验室师从刘厚德教授。我也是零次方机器人(ZERITH)联合创始人,负责运动控制与机器人学习相关工作。我希望让机器人在真实场景中操作更准、更快,并通过持续学习不断进化。
围绕机器人学习、结构设计与运动控制的研究。
基于 CBF-QP 的全身控制方法,让移动机械臂在动态环境中实现实时、安全的避碰。